Accueil- Blog- Connaissance des roulements-Roulements à rouleaux croisés pour robots : options à haute rigidité
Pour les robots industriels, la précision de positionnement est une question de vie ou de mort. Chaque seconde d'arc de déflexion au niveau d'une articulation se traduit par des centimètres d'erreur au niveau de l'effecteur terminal. Les roulements à rouleaux croisés répondent directement à ce défi : des rouleaux cylindriques disposés selon un agencement perpendiculaire et alterné supportent simultanément des charges provenant de multiples directions. Pour les concepteurs de robots visant une rigidité élevée, le choix du type de roulement, du niveau de précharge et de la géométrie interne détermine directement la capacité du bras à résister aux déformations élastiques sous charges statiques et dynamiques. Cet article examine les options à haute rigidité parmi les roulements à rouleaux croisés pour les applications robotiques et met en lumière les facteurs qui distinguent une performance convenable d'une performance exceptionnelle.
Les bras robotiques fonctionnent sous une combinaison de charges axiales, radiales et de moments qui varient continuellement pendant le mouvement. Un roulement doté d'une rigidité insuffisante laisse l'articulation fléchir sous ces charges, introduisant des erreurs de positionnement qu'aucun algorithme de contrôle ne peut totalement compenser. Les conséquences se répercutent en cascade sur l'ensemble du système :
La relation entre la rigidité du roulement et les performances du robot n'est pas linéaire. En deçà d'un certain seuil, l'augmentation de la sophistication du contrôle génère des rendements décroissants, car le système mécanique limite lui-même la précision atteignable. Au-dessus de ce seuil, chaque amélioration incrémentielle de la rigidité se traduit directement par de meilleures performances dynamiques et des intervalles de maintenance prolongés.
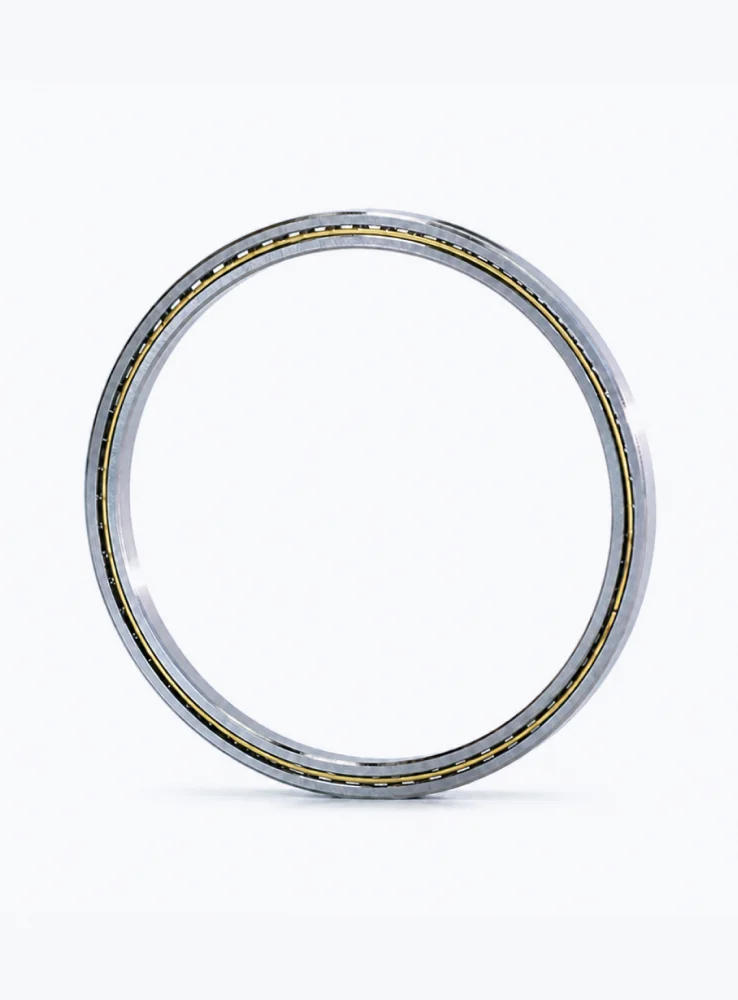 Tous les roulements à rouleaux croisés n'offrent pas la même rigidité. Plusieurs variables de conception et de fabrication influencent l'efficacité avec laquelle le roulement résiste à la déformation sous charge.
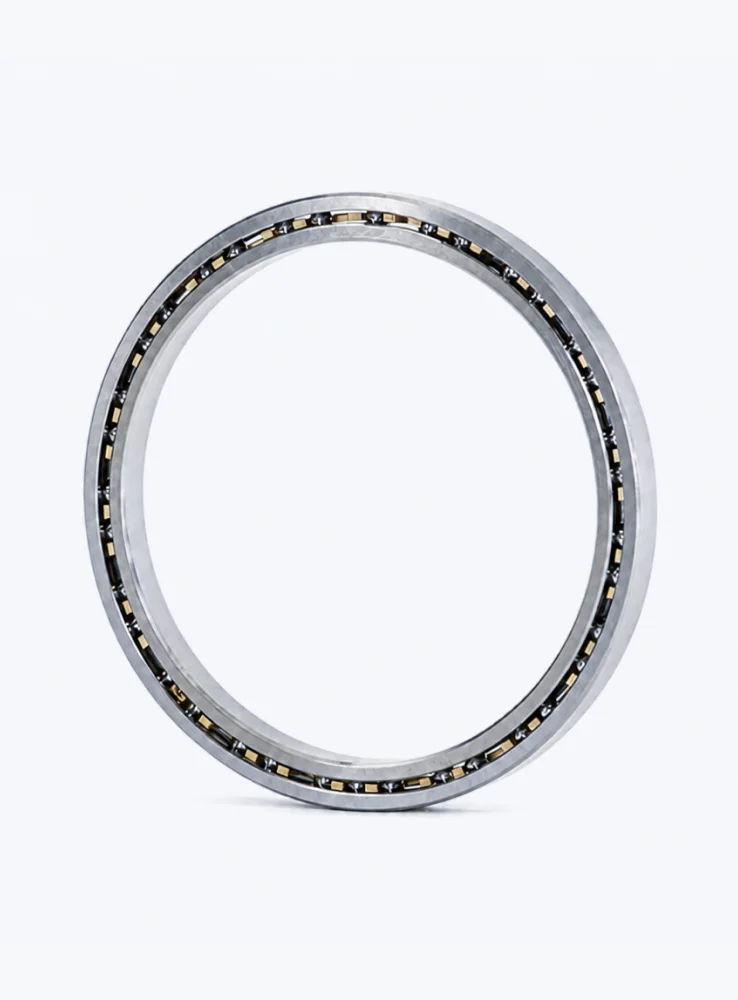
Les roulements à rouleaux croisés tirent leur rigidité caractéristique de l'alternance de rouleaux cylindriques à 90 degrés le long de la piste de roulement. Cette disposition crée un contact linéaire entre le rouleau et la piste, plutôt que le contact ponctuel caractéristique des roulements à billes. Le contact linéaire répartit la charge sur une surface plus grande, réduisant la contrainte de contact et augmentant la rigidité effective de l'ensemble de roulement.
Le rapport d'aspect des rouleaux joue également un rôle clé. Des rouleaux plus longs et de plus grand diamètre augmentent la surface de contact et améliorent la rigidité, mais ils augmentent également l'encombrement global du roulement. Pour les articulations de robots où l'espace est restreint, les concepteurs doivent équilibrer les exigences de rigidité et les contraintes d'encombrement. Un roulement comportant un plus grand nombre de rouleaux dans un encombrement donné surpasse généralement un modèle doté de rouleaux moins nombreux et plus petits.
La nuance d'acier pour roulements et le traitement thermique influent directement sur le module d'élasticité et la résistance à la fatigue des pistes et des rouleaux. Les aciers trempés à cœur comme le 100Cr6 (SAE 52100) offrent un bon compromis entre dureté et ténacité pour la plupart des applications robotiques. Pour des exigences de rigidité plus élevées, les nuances cémentées permettent d'obtenir une surface dure et résistante à l'usure sur un noyau tenace résistant à la fissuration sous charges de choc.
Certains fabricants proposent des roulements équipés de rouleaux en céramique ou de revêtements spécialisés pour les applications nécessitant un poids réduit ou une résistance accrue à la corrosion. Ces options permettent d'améliorer le rapport rigidité/poids, bien qu'elles s'accompagnent d'un surcoût qui n'est pas toujours justifié pour chaque axe du robot.
La précharge est sans doute le levier le plus direct pour augmenter la rigidité du roulement. En appliquant une force axiale qui élimine le jeu interne avant la mise en service du roulement, la précharge met les rouleaux en contact continu avec les pistes de roulement. Cela supprime le jeu qui existerait autrement lors de l'inversion du sens de la charge.
Cependant, la précharge a un coût. Une précharge excessive augmente le couple de frottement, génère de la chaleur et réduit la durée de vie en fatigue du roulement. La précharge optimale pour une articulation robotique dépend du spectre de charge attendu, du cycle de service et de l'environnement thermique. Il est donc essentiel de collaborer avec un fournisseur de roulements qui maîtrise parfaitement ces compromis.
Lors de la spécification de roulements à rouleaux croisés pour des applications robotiques, les ingénieurs choisissent généralement parmi plusieurs configurations. Chacune offre un équilibre différent entre rigidité, coût et complexité d'intégration.
Le bon choix dépend de l'axe concerné. Un axe de rotation de base soumis à des moments de charge élevés peut justifier une unité préchargée intégrée, tandis qu'un axe de poignet à faible charge peut fonctionner de manière satisfaisante avec un roulement standard.
Passer des principes généraux au choix d'un roulement spécifique nécessite d'évaluer plusieurs paramètres en fonction des conditions réelles de fonctionnement du robot.
En pratique, ces facteurs interagissent. Un roulement à forte précharge qui satisfait aux exigences de rigidité peut dépasser les limites de couple de frottement à grande vitesse. Une unité intégrée qui simplifie l'assemblage peut ne pas convenir à l'encombrement disponible. Des ingénieurs spécialisés en roulements peuvent aider à trouver le meilleur compromis à l'aide de données spécifiques à l'application.
BIBO Bearing fabrique des roulements à rouleaux croisés pour les applications robotiques en veillant à adapter les performances du roulement aux exigences de chaque axe. L'équipe d'ingénierie de l'entreprise collabore avec les concepteurs de robots dès la phase de spécification, en utilisant les données applicatives pour recommander les niveaux de précharge, les configurations de rouleaux et les matériaux répondant aux objectifs de rigidité sans générer de frottement superflu ni de surcoût.
Pour la production de robots en grande série, BIBO Bearing propose des unités de roulement intégrées qui réduisent les étapes d'assemblage et éliminent la variabilité liée au montage de composants séparés. Pour les volumes plus faibles ou les applications spécialisées, des services d'ingénierie sur mesure permettent aux concepteurs de définir des caractéristiques exactes de rigidité sans être limités par les options du catalogue.
La fabrication s'effectue dans des conditions contrôlées avec une traçabilité à chaque étape. Chaque roulement est testé en termes de couple, de rigidité et de précision de rotation avant expédition. Ce niveau de contrôle des processus est essentiel pour les applications robotiques, car un seul roulement hors tolérance peut dégrader les performances de l'ensemble d'un bras.
Les roulements à rouleaux croisés offrent aux concepteurs de robots une solution éprouvée pour obtenir une rigidité élevée dans les articulations rotatives. La disposition des rouleaux cylindriques assure un contact linéaire qui résiste à la déformation sous des charges combinées, et les variantes de conception disponibles permettent aux ingénieurs d'ajuster la rigidité, le frottement et l'encombrement en fonction de chaque axe.
Spécifier le bon roulement nécessite de bien comprendre le profil de charge, les exigences de précision et l'environnement de fonctionnement de l'application. La précharge, le matériau et la géométrie influencent chacun les performances de manière interdépendante. Travailler avec un fournisseur de roulements qui comprend ces interactions permet de raccourcir les cycles de développement et d'éviter les coûts de reprise lorsqu'une conception ne répond pas aux objectifs de précision.
Pour les fabricants de robots en quête d'une précision supérieure, de temps de cycle plus rapides et d'intervalles de maintenance prolongés, les roulements à rouleaux croisés à haute rigidité représentent un choix de composant fondamental méritant la même attention d'ingénierie que la sélection des moteurs ou l'architecture de commande.
Conseils de lubrification pour une longue durée de vie des roulements à rouleaux croisés
Montage correct des roulements à rouleaux croisés : étape par étape
Explication de la précharge et de la rigidité dans les roulements à rouleaux croisés
Capacité de charge radiale et axiale des roulements à rouleaux croisés
Roulements à rouleaux croisés et roulements à rouleaux coniques : principales différences
Guidage de précision à rouleaux croisés